
로봇 학습데이터부터 실시간 제어까지…ETRI, 피지컬AI 기술 10건 공개
5일 킨텍스서 기술 발표회 개최…휴머노이드·자율주행·촉각센싱 연구 소개
)
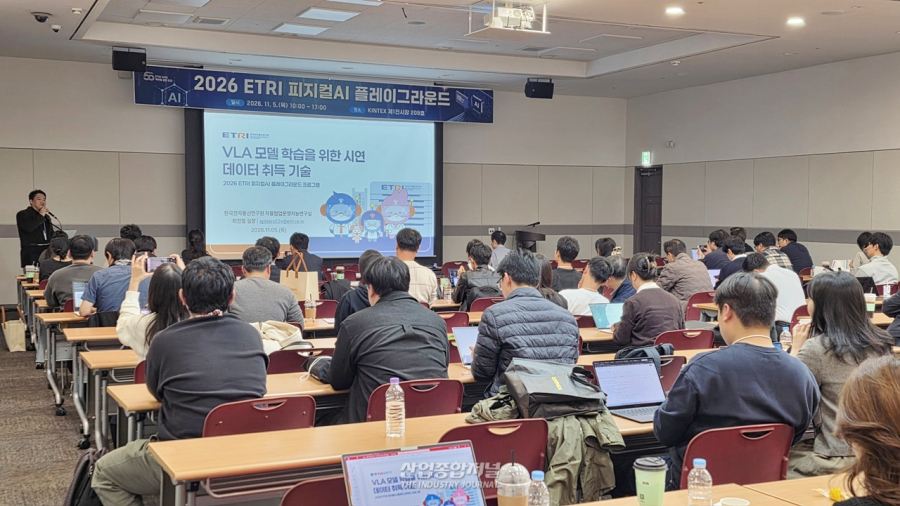
ETRI는 5일 경기 고양시 킨텍스 제1전시장 209호에서 'ETRI 피지컬AI 플레이그라운드' 기술 발표회를 개최했다. 행사에서는 휴머노이드와 로봇손, 자율주행, 자율비행 등 10개 기술 발표와 초청 강연 2개를 진행했다.
연구성과를 산업계와 학계에 공유하고 공동연구 및 사업화 협력 기회를 모색하는 자리다. ETRI는 '로봇지능'을 AI 로봇 분야의 중점 추진 방향으로 삼고 관련 연구를 강화할 계획이다.
작업 이해와 실시간 제어 분리…휴머노이드 지능 고도화
주요 발표 기술은 휴머노이드 로봇 파운데이션 모델(RFM)이다. 다양한 작업과 환경 데이터를 학습해 여러 임무에 대응하도록 개발하는 범용 AI 모델이다.
ETRI는 사람이 내린 지시를 해석하고 작업을 계획하는 고수준 기능과 로봇의 움직임을 정밀하게 제어하는 저수준 기능을 분리하는 방식을 소개했다. 두 기능을 독립적으로 구성해 통신 지연 상황에서도 실시간 동작 제어를 유지하도록 설계했다.
자연어 명령을 구체적인 행동 순서로 전환하는 작업 계획 기술도 발표했다. '식탁 좀 치워줘'와 같은 지시를 받으면 필요한 동작을 계획하고 수행 도중 환경이 바뀌었을 때 대응하는 기술이다.
사족보행로봇용 AI-SBC 모델 '옴니코어(OmniCore)'는 로봇 AI를 손바닥 크기의 소형 컴퓨터에서 구동할 수 있도록 최적화한 기술이다. 안내견 로봇에 적용한 협력 사례도 소개했다.
웨어러블 슈트 분야에서는 착용자의 움직임을 예측해 동작을 보조하는 온디바이스 초경량 제어 AI 모델을 선보였다.
로봇 작업 영상 140만 건 구축…시연데이터 확보 기술 발표
로봇이 다양한 작업을 학습할 수 있도록 데이터를 수집하고 관리하는 기술도 주요 발표 주제로 다뤄졌다.
'로봇학습데이터 허브(ROJI-Hub)'는 여러 로봇에서 수집한 작업데이터를 통합 관리하고 학습 목적에 맞게 검색·활용하도록 지원한다. ETRI에 따르면 14만 개 로봇 작업에 대한 수행 영상 140만 건 이상을 구축했다.
시각·언어·행동을 연결하는 VLA(Vision-Language-Action) 모델의 학습용 시연데이터 취득 기술도 소개했다.
다중 카메라 영상과 로봇 관절·그리퍼 정보를 초당 30회 수집하고 시간 오차를 25밀리초(ms) 이내로 동기화하는 방식이다. 영상과 동작 정보를 같은 시점에 맞춰 학습에 활용하며 기록된 동작 경로를 재현해 추가 데이터도 확보할 수 있다.
로봇손 연구에서는 전자피부를 이용해 접촉 정보를 감지하는 촉각센싱 기술을 발표했다. 물체를 세밀하게 조작하거나 사람과 접촉하는 작업에 필요한 감각 정보를 확보하는 기술이다.
휴머노이드와 가상 에이전트가 대화 상황에 맞춰 몸짓이나 고개 움직임을 생성하는 실시간 행동 기술도 소개했다.
악천후 자율주행·드론 수색…현장 대응 기술로 확장
이동지능 분야에서는 악천후와 비정형 도로에 대응하는 자율주행 기술을 발표했다. 비와 눈, 안개, 조명 변화 등으로 주변 상황을 파악하기 어려울 때 여러 센서의 정보를 종합해 주행하는 방식이다.
숲속 자율수색 기술은 다수의 드론이 장애물을 피해 비행하며 AI로 실종자를 탐지하고 수색 지역을 3차원 지도로 구현하는 것을 목표로 한다.
초청 강연에서는 유지환 KAIST 교수가 소프트 로봇의 펼침 동작을 활용한 자동 착용형 의복 기술을 소개했다.
윤우한 ETRI 책임연구원은 시각장애인 보행 지원을 위한 안내견 로봇 연구 'SA-VLM V2'를 발표했다. 카메라 영상과 목적지 정보를 분석해 이동 가능한 경로를 판단하고 장애물과 진행 방향을 짧은 문장으로 안내하도록 설계한 기술이다.
유원필 ETRI 피지컬AI연구소장은 피지컬AI가 디지털 공간의 인공지능을 현실 세계의 인식과 행동으로 확장하는 기술이라고 설명했다. 연구성과를 산업계와 공유하고 산·학·연 협력을 넓혀 국내 로봇지능 기술의 경쟁력을 높이겠다는 뜻도 밝혔다.

)
)
)
 기사 정정 / 반론
저작권자(c)산업종합저널. 무단전재-재배포금지
관련뉴스
많이 본 뉴스
인터엑스, AI 기반 자율제조 시연… “현장 운영 방식 바꾼다”
인터엑스(INTERX)가 ‘SIMTOS 2026’에서 인공지능(AI)을 활용한 자율제조 기술을 공개하고 라이브 시연에 나섰다. 회사는 공작기계 발전 단계를 수동·자동화·정보화를 거쳐 ‘자율화 단계(4세대)’로 보고, 이를 구현한 ‘완전 자율 머신(Fully Autonomous Machine)’을 선보
공정위, 안전 비용 전가한 포스코이앤씨 등 4개사 검찰 고발 가닥
26일 공정거래위원회(공정위) 사무처가 하도급 업체에 산업안전 비용과 책임을 떠넘긴 포스코이앤씨, 케이알산업, 다산건설엔지니어링, 엔씨건설 등 4개 건설사를 검찰에 고발하기로 가닥을 잡았다. 유성욱 공정위 조사관리관은 브리핑을 통해 원사업자가 안전 비용을 전가하는 행위는 하도급 업
"숨겨진 땀방울이 통계로"… 전시산업, 매출 17조 '진짜 몸집' 찾았다
화려한 무대 뒤, 조명을 매달고 짐을 나르는 이들의 노동은 그동안 '숫자' 밖의 영역이었다. 전시장 운영자와 주최자 등 일부만을 산업의 주체로 기록해온 낡은 셈법 탓이다. 한국전시산업진흥회(이하 진흥회)가 이 보이지 않던 가치를 공식 통계로 소환하며 전시산업의 '진짜 몸집'을 드러냈
ASM, ‘세미콘 코리아 2026’ 참가… 미래 반도체 인재 잡는다
글로벌 반도체 장비기업 ASM이 국내 최대 반도체 전시회에서 인재 확보를 위한 적극적인 소통에 나선다. ASM은 11일부터 서울 코엑스에서 열리는 ‘세미콘 코리아 2026’에 참가해 채용 설명회와 현직 엔지니어 멘토링 등 다양한 인재 양성 프로그램을 운영한다고 10일 밝혔다. 부스 2층 통
AI로 공장 ‘판단 구조’ 바꾼다…‘2026 산업AX Korea’ 개최
제조 현장의 인공지능(AI)이 단순 자동화를 넘어 공장의 판단 구조를 바꾸는 단계로 들어서고 있다. 설비가 정해진 명령에 따라 움직이는 수준을 지나 생산계획과 품질관리, 물류 운영, 설비 유지보수까지 AI가 데이터에 근거해 판단을 돕는 흐름이 빨라지는 모습이다. 이 같은 산업 현장의 변화를